NP-RID-Receiver 运行识别接收器
产品简介
NP-RID-Receiver 是 NextPilot 推出的一款广播式无人机运行识别接收器,简称RID(RemoteID)接收设备,满足 GB 46750-2025 标准要求,支持 WiFi 信标帧及蓝牙广播信号接收和解析,最多可同时接收 50个无人机广播信号,可通过 USB 串口连接至监管软件系统,满足对无人机飞行监管需求。
该产品有如下几个特点:
- 输出数据协议可灵活设置,支持MAVLink协议或JSON格式;
- 可配置一路或多路串口输出,适配灵活性更强;
- 用户可通过网页查看已接收到的无人机运行标识、设备运行状态;
- 提供串口控制台,用户通过串口调试助手即可输入命令,实现参数设置、重启、任务运行状态监控;
- 支持 OTA 升级,可在官网下载最新固件,通过网页升级;
- 连接超级简单,只需一路USB(Type-C),即可实现供电、配置、数据接收。
视频教程:NextPilot RID接收模块——01)产品使用介绍_哔哩哔哩_bilibili
官方文档:产品手册 | NextPilot 让飞控更开放,让开发更高效,让设计更专注
产品功能
- 具备无人机广播数据接收能力,支持新国标 GB46750-2025;
- 具备数据输出能力,可通过串口输出,支持MAVLink协议或JSON格式;
- 支持地面站显示,可在QGC、NextPilot、MissionPlanner地面站显示无人机位置、状态信息;
- 具备 OTA 升级能力,可通过网页上传并升级固件;
- 具备参数设置能力,可通过调试串口快速设置参数,控制设备行为与功能。
硬件形态
目前支持如下几款硬件:
- NP_S3_CMV2
- WX_S3_WRU
- WX_S3_WR
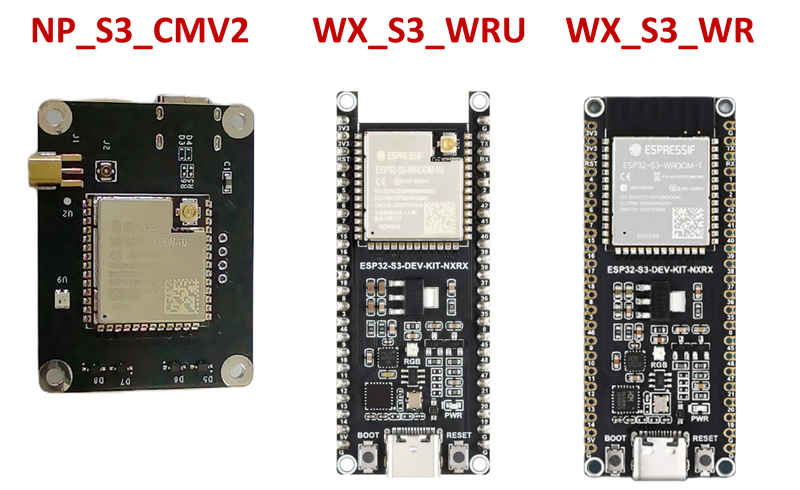
各硬件板子对比说明如下:
| 硬件板子 | NP_S3_CMV2 | WX_S3_WRU | WX_S3_WR |
|---|---|---|---|
| 尺寸 | 37*27mm | 59.7*21.8mm | 59.7*21.8mm |
| 重量 | 15g | 12g | 12g |
| 接口 | 1路USB、3路串口、1路CAN、1个LED1个IPEX、1个MMCX | 1路USB、1个LED、2.54双排针引出所有引脚 | 1路USB、1个LED、2.54双排针引出所有引脚 |
| 特点 | 串口与CAN通过GH1.25端子引出,连接方便; 两种射频接口连接方式,灵活选择; | 所有引脚通过排针引出,方便二次集成与开发; 外置天线,接收灵敏度高; | 所有引脚通过排针引出,方便二次集成与开发; 板载天线,占用空间小; 尺寸接口与WX_S3_WRU一致; |
| 其他说明 | 内置USB Hub,一路USB分了两路,第一个是ESP32-USB用于调试,第二个是UART0串口 | 内置USB Hub,一路USB分了两路,第一个是ESP32-USB用于调试,第二个是UART0串口 | 内置USB Hub,一路USB分了两路,第一个是ESP32-USB用于调试,第二个是UART0串口 |
技术参数
规格参数
- 主控芯片:ESP32-S3;
- 支持接收信号类型:WIFI 广播信标帧、蓝牙5;
- 最大信号接收数量:50;
- 数据处理时间:≤20ms;
- 信号接收动态范围:≥74dB;
- 输出数据格式:MAVLink/JSON;
接口说明
各产品硬件通用接口:
- USB:通过 USB Hub 扩展了两路USB,用于查看运行状态、配置参数;
- 第一路调试口:波特率 115200(不可改),输出设备运行状态,接收配置指令用于参数设置、重启等;
- 第二路UART0串口:默认波特率 115200(可改),可配置为数据输出串口,输出接收到的无人机广播信息,输出的数据协议格式(MAVLink或JSON)根据参数 CFG_PROTOCOL 确定;
NP_S3_CMV2硬件接口:
串口:UART1(J6)、UART2(J4),GH1.25端子;
CAN:预留,GH1.25端子;
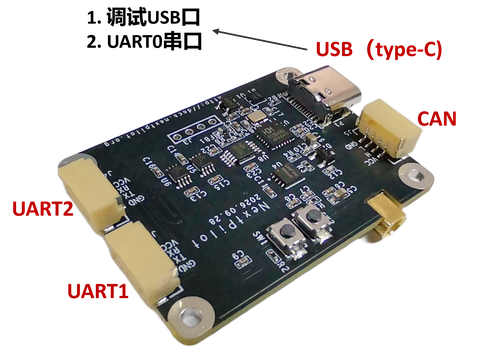
WX_S3_WRU与 WX_S3_WR硬件接口:
- 排针:两路间距2.54排针对外引出所有引脚,根据实际情况使用。
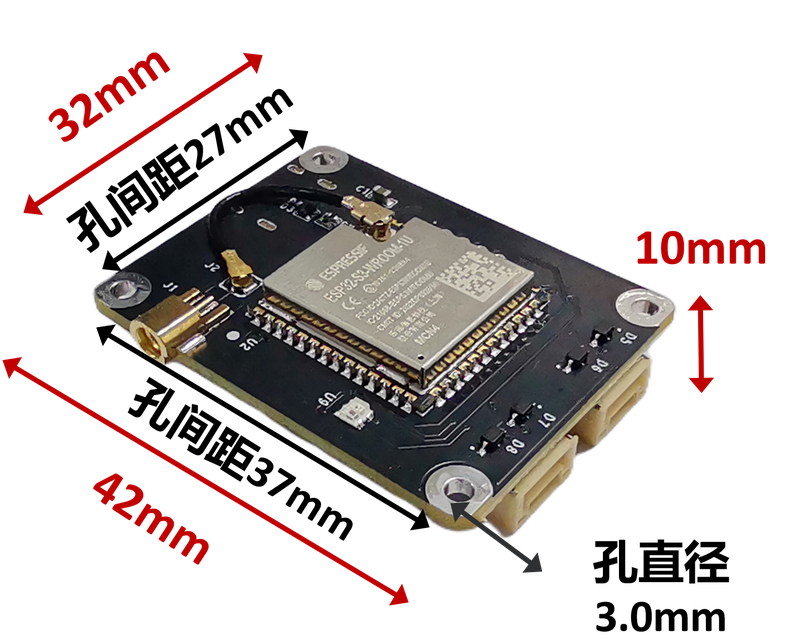
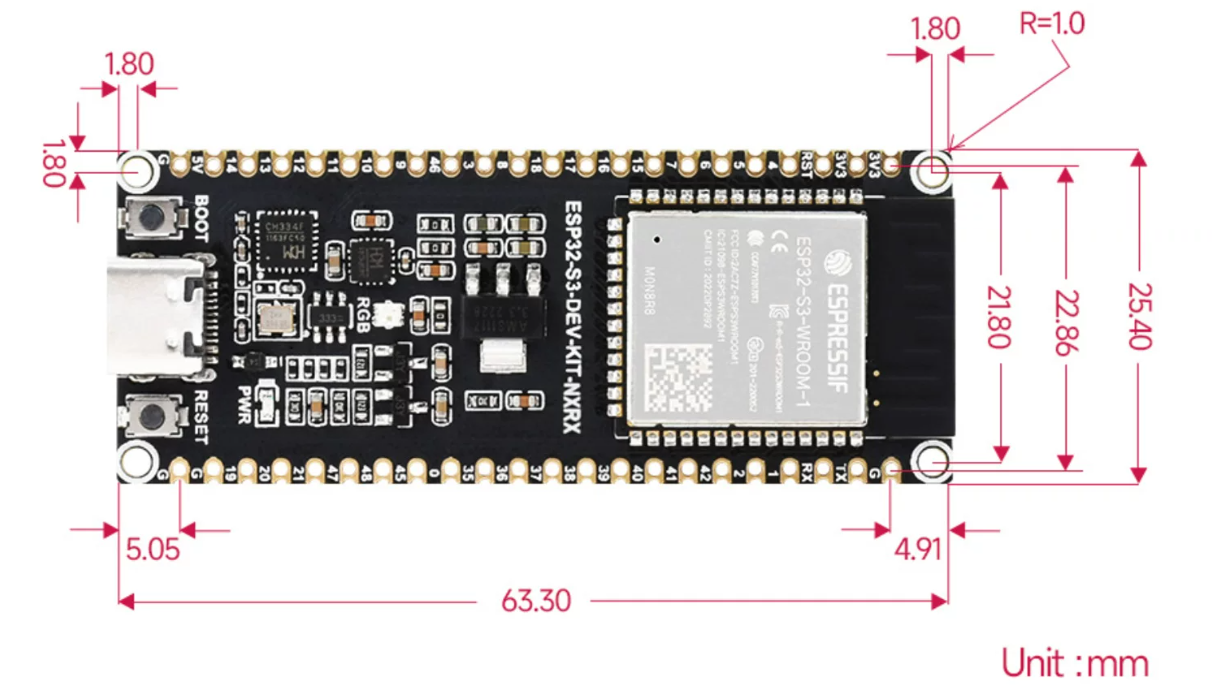
尺寸大小
NP_S3_CMV2硬件板子大小:
WX_S3_WRU与 WX_S3_WR硬件板子大小:
快速使用
通过串口助手查看广播数据
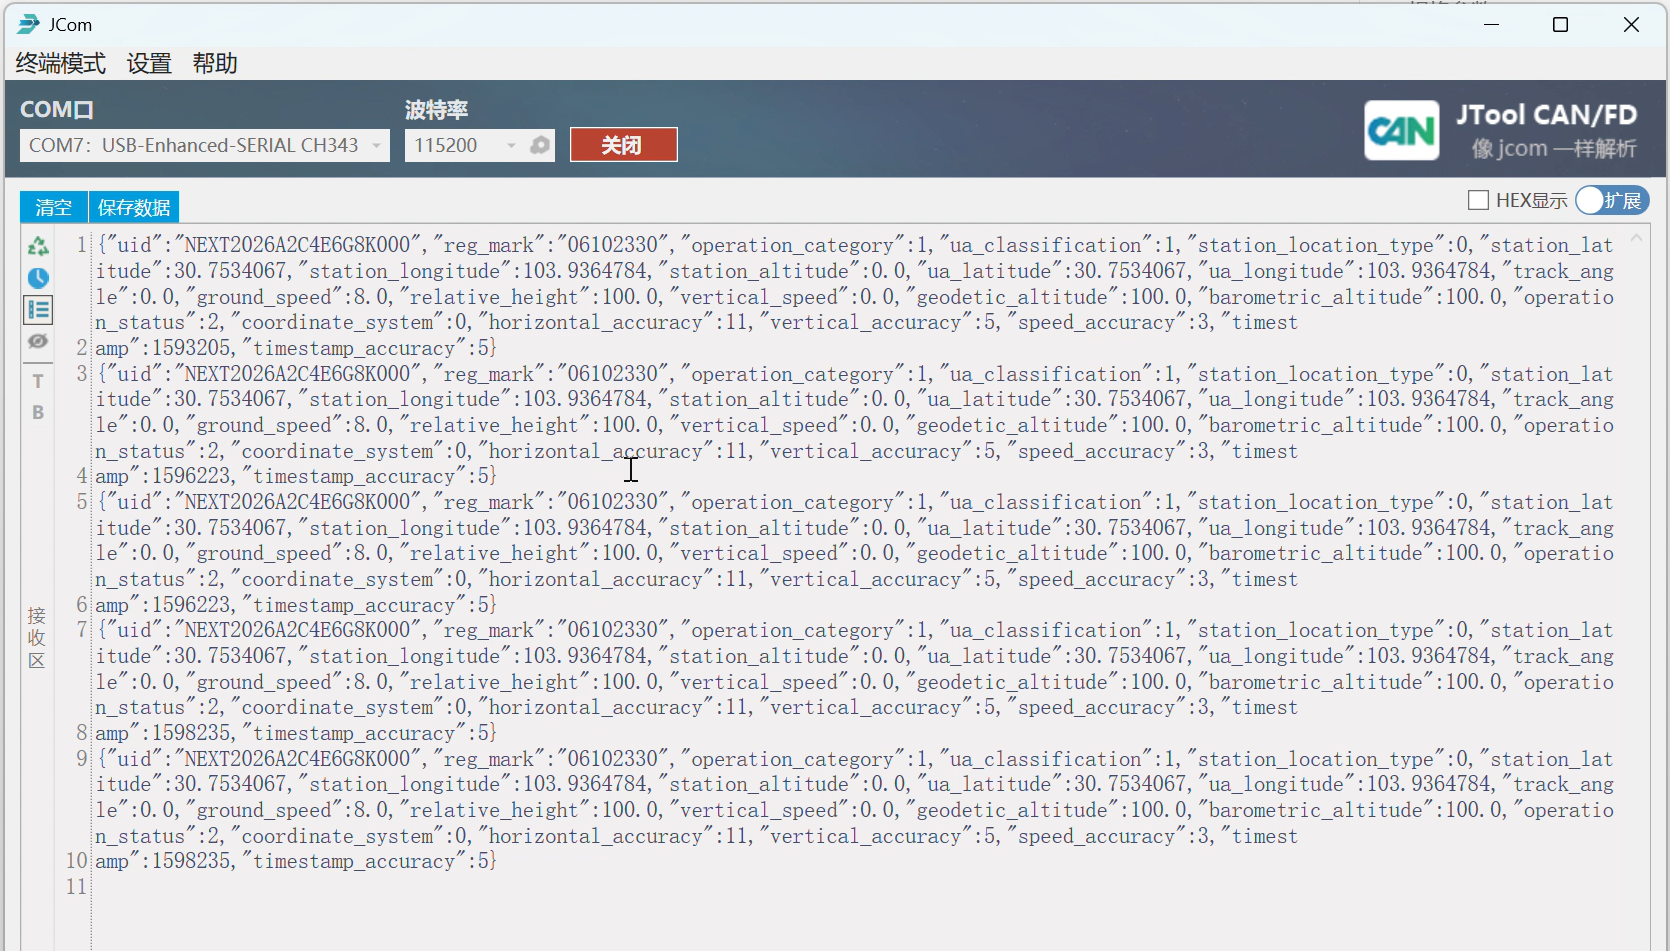
产品出厂默认输出 JSON格式数据,连接RID设备USB至计算机,打开第二个串口(即UART0),可直接通过串口助手查看无人机广播数据。
通过地面站显示广播数据
参考选择输出协议,设置串口输出为 MAVLink 协议,可直接通过地面站查看接收的广播数据并显示无人机的位置。
设备连接
通过 Type-C USB 线,连接 RID 设备至计算机。若串口不可用,请查看是否安装驱动。在这里下载 CH343 驱动后重新测试。
打开地面站
打开 QGC 或 Mission Planner 地面站,创建串口连接后一般选择第二个串口。成功接收到无人机广播信号后,会自动在地面站显示无人机信息。
通过网页查看数据
设备连接
通过 Type-C USB 线,连接 RID 设备至计算机,USB 供电后 RID 设备自动创建 WiFi 热点,热点名 NP-RID-Receiver,密码 nextpilot。
连接热点
通过笔记本连接该热点。默认上电后启动热点,如果已经关闭,需要设置参数 WIFI_AP_ENABLE=1,然后重启。
网页说明
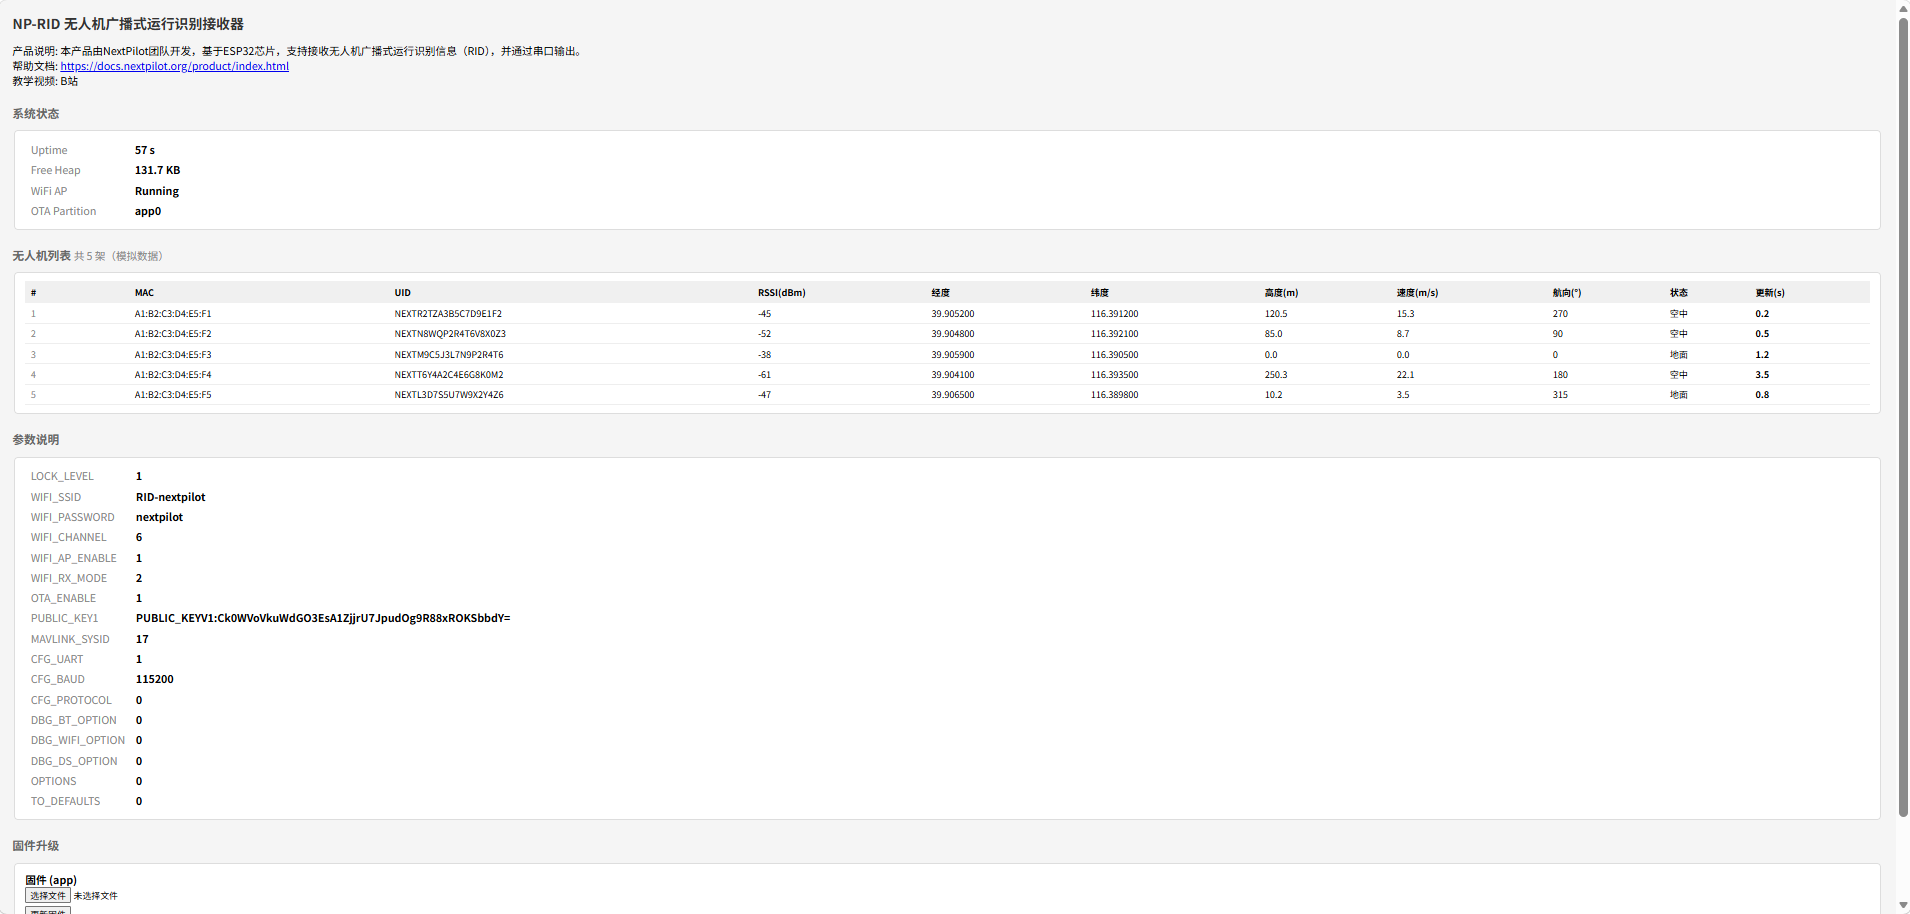
网页包括系统状态、无人机列表、参数说明、固件升级四个内容。其中:
系统状态:显示 RID 设备上电后的运行时间等信息;
无人机列表:显示了当前通过广播接收到的无人机信息;
参数说明:显示当前所有参数,关于参数具体说明请参考参数汇总;
固件升级:可以升级程序以及网页,具体升级说明请参考OTA 升级。
指示灯状态
- 红灯常亮:默认上电显示红灯,无广播数据;
- 绿灯慢闪:已收到广播数据。
配置参数
一般第一路 USB 串口为调试串口(也叫控制台串口),可通过该串口与设备进行交互。通过USB 串口灵活设置参数进而控制设备运行逻辑,如设置数据输出串口、启动 WiFi 热点、启动打印信息,极大方便用户在使用过程中进行测试。
连接设备
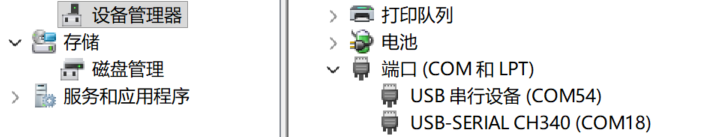
通过USB连接RID设备至计算机后,即可在设备管理器看到两个USB串口设备,第一个USB串口作为烧录与调试串口使用,可通过该串口查看运行打印状态信息,第二个USB串口即为UART0,默认作为数据输出串口。
发送命令
可通过串口调试助手发送命令,串口调试助手有网页版本和离线软件版本,用户根据实际需要选择合适的方式。
通过网页发送命令
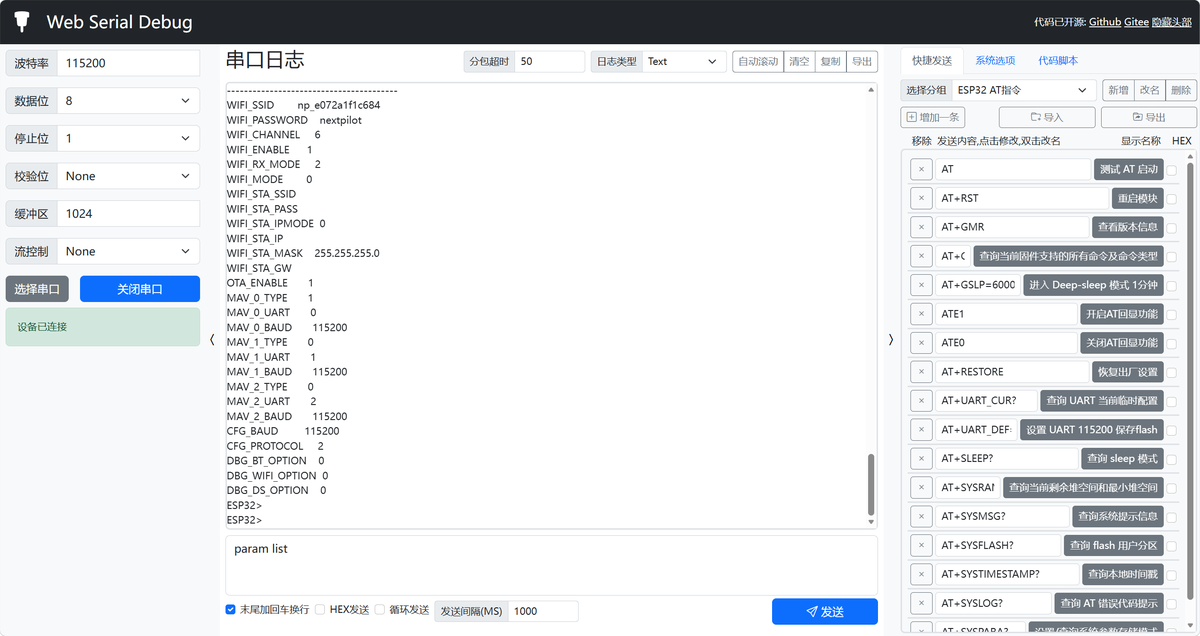
打开Web Serial Debug-浏览器串口调试工具,点击选择串口,选择USB JTAG/Serial debug unit(COM)字样的串口,勾选末尾加回车换行,打开串口后,即可输入命令并发送。
通过离线软件发送命令
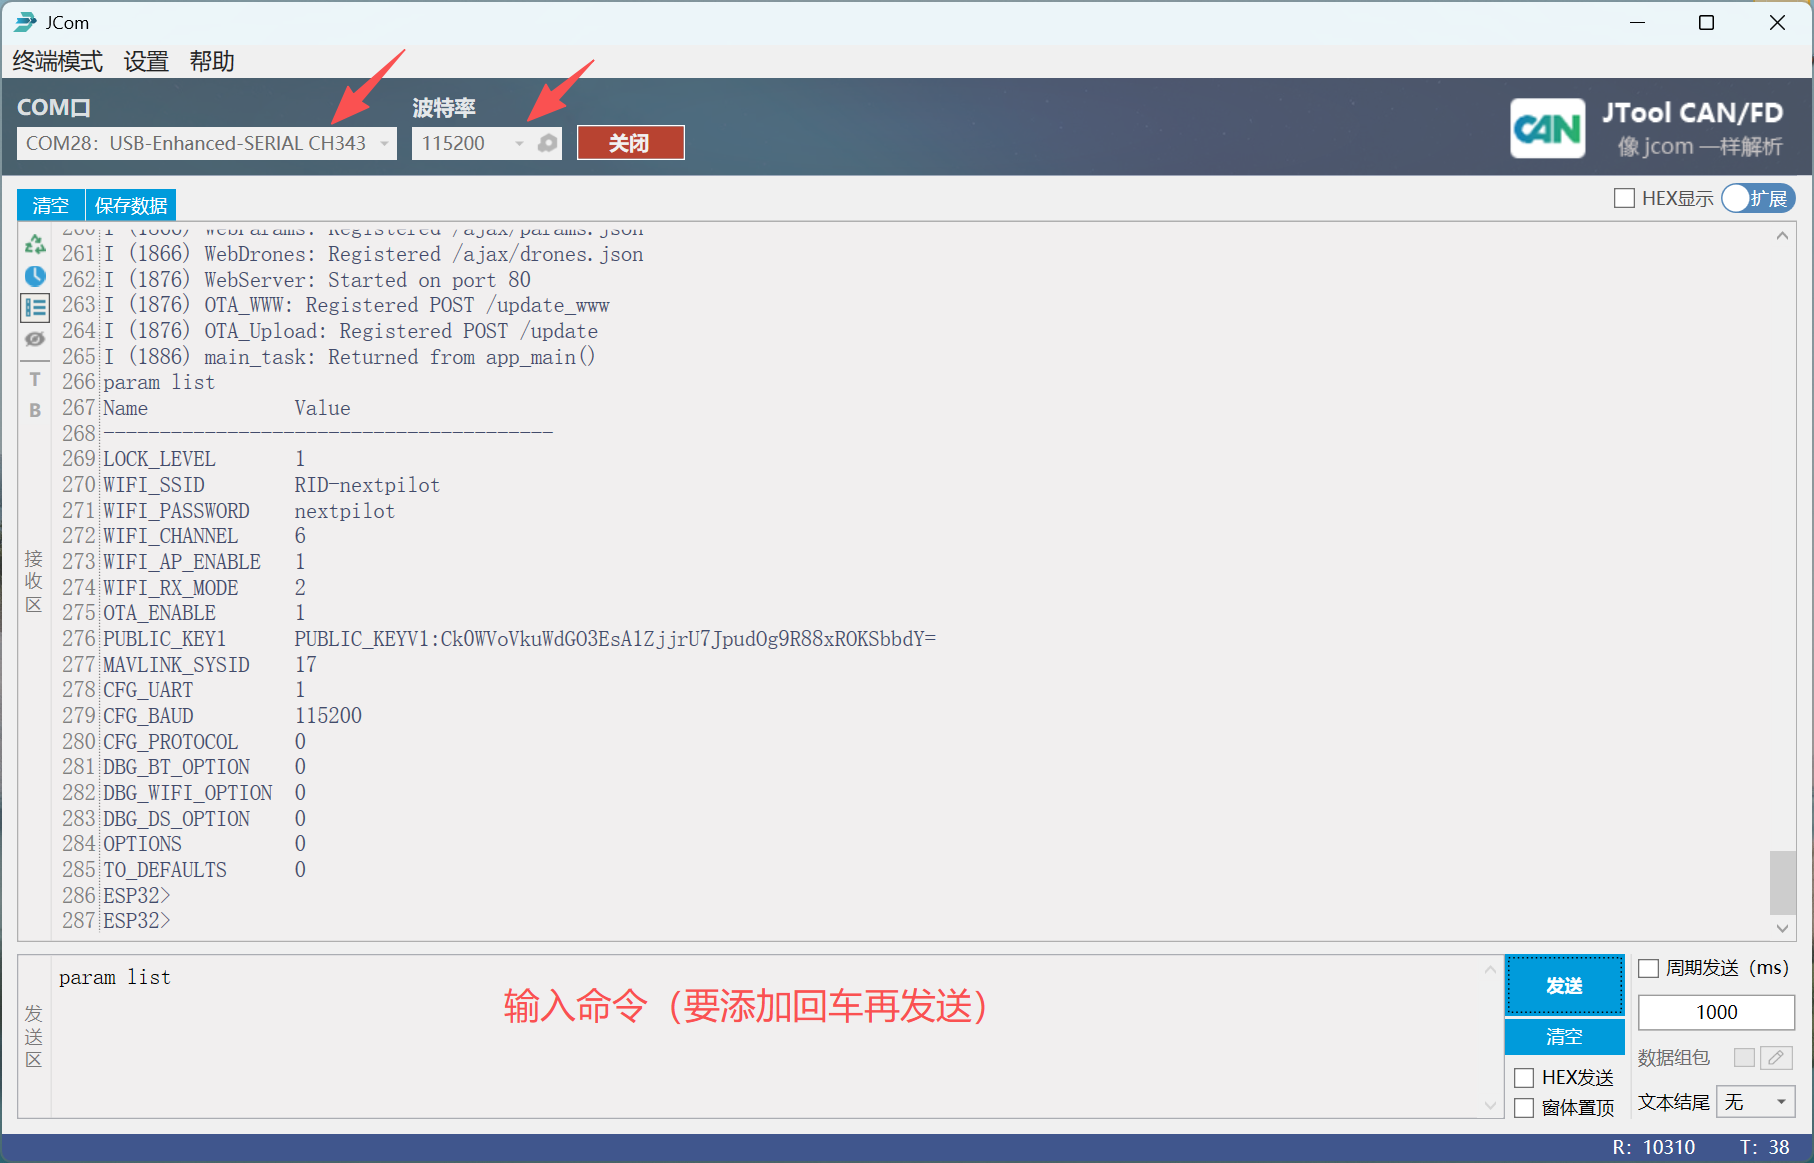
直接使用 Type-C 数据线,连接产品USB 串口至计算机,打开串口调试上位机软件(如 MobaXterm、JCom 等),选择端口号(第一个串口),设置波特率 115200。通过串口调试上位机输入相关命令即可进行参数查看、参数设置、设备重启等操作。
常用命令
包括如下几类命令:
- 帮助命令:
help - 重启设备:
reboot - 参数命令:相关参数命令如下表所示
| 操作 | 命令 | 示例 |
|---|---|---|
| 查看所有参数 | param list | 查看所有参数:param list |
| 重置参数为出厂默认值 | param reset | 重置参数:param reset |
| 查看指定参数 | param get [name] | 查看数据输出串口波特率:param get CFG_BAUD |
| 设置参数 | param set [name] [value] | 关闭 WiFi 热点:param set WIFI_AP_ENABLE 0设置输出协议为 MAVLink: param set CFG_PROTOCOL 1设置数据输出串口波特率: param set CFG_BAUD 115200 |
警告
注意,命令后面必须加回车才有效!!!
参数汇总
所有参数说明如下表:
| 参数 | 描述 | 备注 |
|---|---|---|
| WIFI_ENABLE | 开启/关闭 WiFi 热点功能 0:关闭 1:开启(默认) | WiFi 热点开启(AP 模式)后无法接收广播数据(蓝牙一直可以接收广播数据),出厂默认开启,方便用户监控产品运行状态。 如需使用 WiFi 接收,请在 |
| MAV_0_TYPE | 设置第1路通信类型 0:不启用 1:作为UART使用 | |
| MAV_0_PORT | 设置第1路通信对应的串口 0:UART0(默认) 1:UART1 2:UART2 | |
| MAV_0_BAUD | 设置第1路通信的串口波特率,(默认115200) | |
| MAV_1_TYPE | 设置第2路通信类型 0:不启用 1:作为UART使用 | |
| MAV_1_PORT | 设置第2路通信对应的串口 0:UART0 1:UART1(默认) 2:UART2 | |
| MAV_1_BAUD | 设置第2路通信的串口波特率,(默认115200) | |
| MAV_2_TYPE | 设置第3路通信类型 0:不启用 1:作为UART使用 | |
| MAV_2_PORT | 设置第3路通信对应的串口 0:UART0 1:UART1 2:UART2(默认) | |
| MAV_2_BAUD | 设置第3路通信的串口波特率,(默认115200) | |
| CFG_PROTOCOL | 数据输出协议格式 1:MAVLink,HEARTBEAT、GPS_RAW_INT、OpenDroneID 相关消息 2:JSON(默认) | 配置为MAVLink协议输出后,可将RID设备通过USB连接地面站(如PX4、NextPilot等),可将接收到的无人机位置显示在地图上; 配置为JSON格式输出后,可在串口上位机以字符文本显示收到的无人机数据,方便人工查看。 |
| DBG_BT_OPTION | 蓝牙接收调试选项 0:不通过串口输出调试信息(默认) 1:通过串口打印 AD Structure 信息(广播者 MAC、SID、RSSI、数据包长度等) | 默认通过调试串口打印,根据这些可快速查看周围蓝牙信号源信息 |
| DBG_WIFI_OPTION | WiFi接收调试选项 0:不通过串口输出调试信息(默认) 1:通过串口打印Beacon信息(广播者 MAC、RSSI、数据包长度等) | 默认通过调试串口打印,根据这些可快速查看周围WiFi信号源信息 |
| DBG_DS_OPTION | 接收到的无人机状态数据调试选项 0:不通过串口输出调试信息(默认) 1:打印无人机身份信息,包括唯一识别标识码、实名登记、运行类别、分类、运行状态 2:打印遥控站信息, 4:打印无人机位置信息,包括时间戳、坐标类别、经纬度、航迹角、地速、相对高度、大地高度、气压高度 8:打印精度信息,包括水平位置精度、垂直精度、速度精度、时间精度 | 默认通过调试串口打印,根据这些可快速查看周围无人机广播信息。如果需要显示多组信息,只需要将对于数字相加即可,例如 3=1+2,表示会打印无人机身份信息+遥控站信息 |
典型配置说明
配置串口输出
产品默认仅通过UART0(连接USB后第二个串口)输出数据,若需要通过其他两个串口输出输出,需要开启:
- 开启UART1输出(UART1对应J6 GH1.25端子):
param set MAV_1_TYPE 1 - 开启UART2输出(UART1对应J6 GH1.25端子):
param set MAV_2_TYPE 1
默认串口波特率115200,若需要修改,请通过命令修改,例如修改UART1串口波特率命令为:param set MAV_1_BAUD 230400。
启动 WiFi 广播接收
产品出厂默认开启蓝牙接收以及WiFi热点用于网页查看与配置,故无法接收WiFi 广播数据。要打开WiFi广播数据接收功能,必须要先关闭 WiFi 热点。
相关操作如下:
关闭 WiFi 热点(关闭 WiFi 热点,重启后将接收 WiFi 广播信号):
param set WIFI_ENABLE 0开启 WiFi 热点(开启 WiFi 热点后,将无法通过网页查看状态):
param set WIFI_ENABLE 1
选择输出协议
支持如下几种数据协议格式输出:
MAVLink 协议:将收到的每个无人机数据转成一个对应的无人机实例,这样可在地面站同时显示多个无人机位置消息,详细请参考MAVLINK Common Message Set (common.xml) | MAVLink Guide;设置命令如下:
bashparam set CFG_PROTOCOL 1JSON格式:默认,以字符串格式输出,可读性强;设置命令如下:
bashparam set CFG_PROTOCOL 2
提示
由于中国国标协议内容与 MAVLink 协议内容并不完全一致,故为了能够通过 MAVLink 输出,需要借用 MAVLink 消息字段进行传输,稍微不同的几个字段对应如下表:
| 消息 | 原始字段 | 映射 GB 后的含义 |
|---|---|---|
| OPEN_DRONE_ID_LOCATION (12901) | status | 运行状态 |
| OPEN_DRONE_ID_BASIC_ID (12900) | uas_id | 实名登记号后 8 尾 |
| OPEN_DRONE_ID_SYSTEM (12904) | classification_type | 无人机分类 |
| category_eu | 运行类别 |
OTA 升级
下载固件
| 板子 | 当前固件版本 | 点击下载 |
|---|---|---|
| WX_S3_WR及WX_S3_WRU | V1.3 | OTA 升级 app 固件 OTA 升级网页固件 |
| NP_S3_CMV2 | V1.3 | OTA 升级 app 固件 OTA 升级网页固件 |
连接热点
启动 WiFi 热点后,通过笔记本连接该热点(热点名 NP-RID-Receiver,密码 nextpilot)。默认上电后启动热点,如果已经关闭,需要设置参数 WIFI_AP_ENABLE=1,然后重启。
升级固件
连接热点后,在浏览器输入http://192.168.4.1,在最下方固件(app)下点击选择文件。
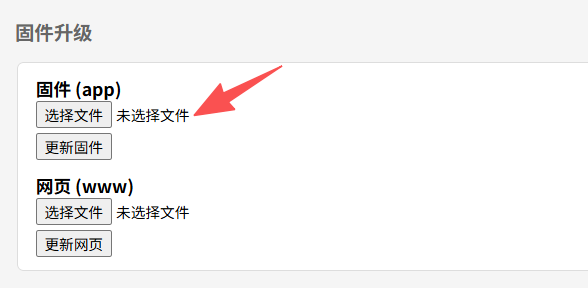
在打开的对话框中选择下载的 app.bin 固件,然后点击更新固件。
更新完成后会自动重启!
升级网页
在网页(www)下点击选择文件,选择下载的 www.bin 文件,然后点击更新网页,更新成功后刷新网页即可。
常见问题
- 默认开启 WiFi 热点,如需要关闭,请通过参数设置(
WIFI_ENABLE=0); - 开启 WiFi 热点后,但只可通过蓝牙接收外部无人机广播数据,将无法继续接收 WiFi 广播信息;
- 如要进行 OTA 升级,确保 WiFi 热点已打开(
WIFI_ENABLE=1)、开启 OTA(OTA_ENABLE=1); - 如果没有接收到RID广播,请依次排查:
- 是否无人机RID广播仅支持WiFi,要想接收WiFi广播,请关闭WiFi热点(param set WIFI_ENABLE 0);
- 如果还没有RID数据,可以通过设置调试参数(param set DBG_WIFI_OPTION 1),根据打印信息查看是否接收到WiFi广播数据报文,如MAC地址、RSSI、数据包长度;
- 由于DJI无人机默认通过WiFi广播,故一定要关闭WiFi热点开启WiFi接收(
WIFI_ENABLE=0)。
更新记录
v1.0
初始版本,完成RID接收基础功能。
v1.2
修复数据单位异常问题。
V1.3
增加NP_S3_CMV2硬件板子。