跳转到内容
产品详情
简介
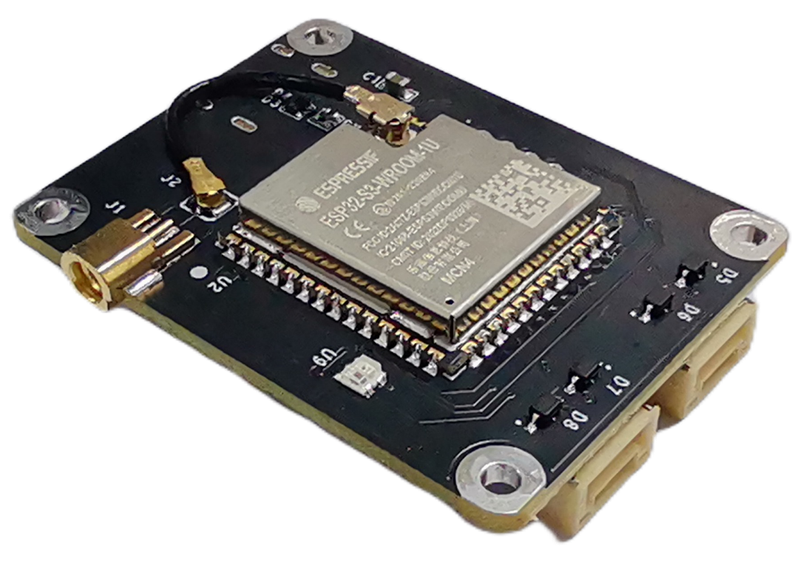
NP-RID-Sender 是 NextPilot 推出的一款广播式无人机运行识别发射器,满足 GB 46750-2025 标准要求,可通过 WiFi 或蓝牙广播无人机运行状态信号,满足对无人机飞行监管需求。目前支持 MAVLink、DroneCAN 协议连接,支持的飞控有 Ardupilot、PX4 等,如需要支持其他飞控或协议,可定制开发。
目前提供 NP-RID-Sender-S3-GH 与 NP_S3_CMV2 两种硬件形态,后者为第二代板子,内置 USB Hub,只需一根 USB 线连接计算机即可完成参数配置。
产品功能
- 具备与飞控通信获取无人机运行状态的功能;
- 具备 WiFi 信标帧广播功能;
- 具备蓝牙 5 广播功能;
- 具备网页查看无人机状态功能;
- 具备 WiFi 数传功能,可将飞控数据透传至地面站;
- 具备虚拟 RID 模拟功能,无飞控时也可用于测试;
- 具备参数设置功能,可通过串口调试助手连接设备后,通过参数命令快速设置所有参数;
- 具备 OTA 升级功能,可通过网页上传并升级固件。
规格参数
- 支持主控芯片:ESP32-S3 / ESP32-C3;
- 接口:2 个串口(含飞控串口、调试串口)、1 个 USB、1 个 CAN;
- 支持输入协议:MAVLink、DroneCAN;
- 支持发射信号类型:WiFi 广播信标帧、蓝牙 5;
- 发射功率:20dBm;
- 发射协议:GB46750。
硬件形态
目前支持如下硬件:
- NP-RID-Sender-S3-GH
- NP_S3_CMV2(第二代板子)
信息
第二代板子主要改进是增加 USB Hub,将 UART0 通过 USB 引出,直接通过 USB 连接计算机即可完成参数配置。
接口说明
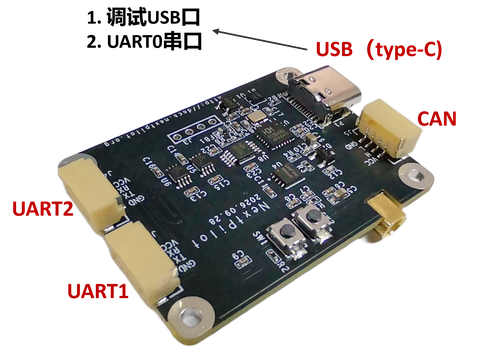
硬件外部接口如下图所示:
详细说明如下表:
| 接口 | 引脚线序 | 备注 |
|---|---|---|
| USB | USB,Type-C | 板子内置 USB Hub,连接一路 USB 至计算机,即可看到两路 USB 转串口 |
| UART1 | RX: GPIO17 TX: GPIO18 | 飞控串口 默认波特率 115200 接插件标识为 J6 |
| UART2 | RX: GPIO44 TX: GPIO43 | 调试串口 用于调试、参数配置 默认波特率 115200 接插件标识为 J4 |
| CAN | RX: GPIO38 TX: GPIO47 | 直接连接飞控 CAN 即可 接插件标识为 J5 |
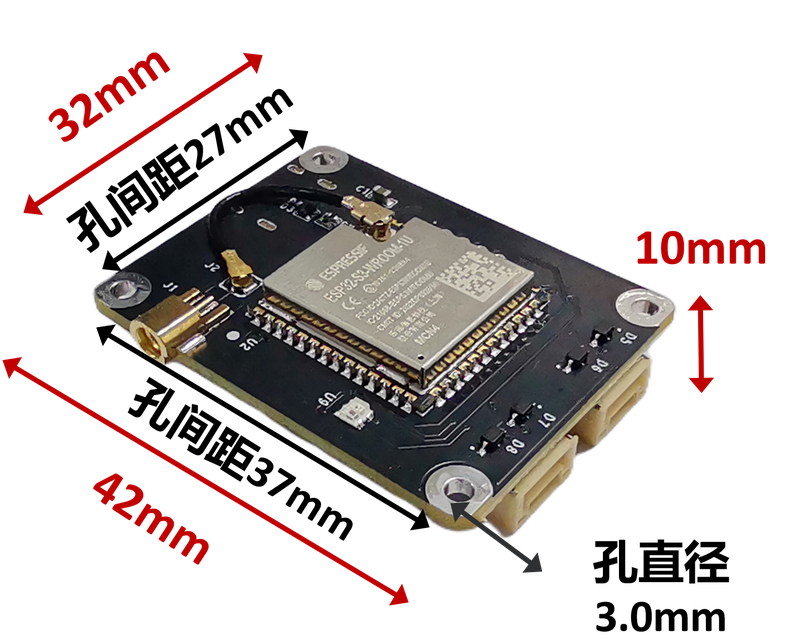
尺寸大小
资料下载
通过下面链接下载最新固件,并参考用户手册进行 OTA 升级。
| 板子 | 当前固件版本 | 点击下载 |
|---|---|---|
| NP-RID-Sender-S3-GH | V1.3 | OTA 升级 app 固件 |
| NP_S3_CMV2 | V1.3 | OTA 升级 app 固件 |
常见问题
- 在地面站完成所有配置,仍然报错 Arm uninitialized:请确认是否开启了 RID 模拟,通过
param set SIM_ON 0关闭模拟; - 通过 CAN 连接 PX4 时,网页中显示的产品标识码与 QGC 地面站设置的不同,而通过串口连接时二者一样:可能使用的 PX4 版本低于 v1.18,这之前的版本 PX4 的 DroneCAN
send_basic_id()把uas_id取自 MCU 序列号 / board UUID,而非 QGC 地面站的设置; - 通过 CAN 连接其他飞控后无法正常显示:首先确认飞控是否具备 CAN 节点自动分配功能,若不具备,需要通过命令手动分配节点,例如
param set CAN_NODE 3。